Olùgbékalẹ̀ Ìṣọ̀kan 3-Axis

ÀPÈJÚWE
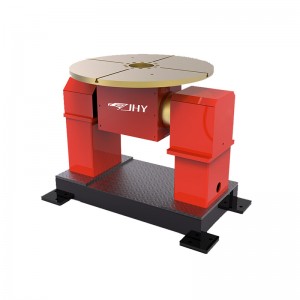
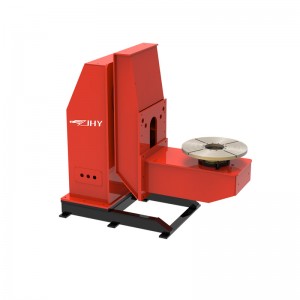
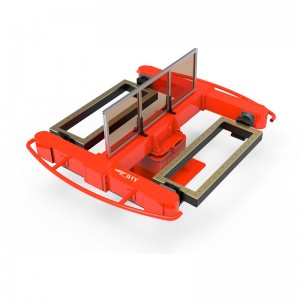
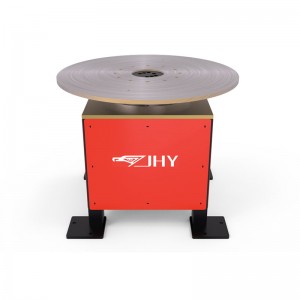
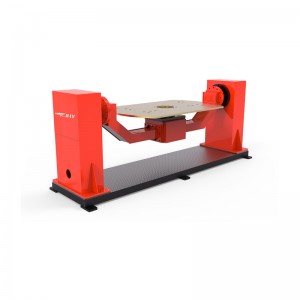
● A ṣe àkójọpọ̀ ipò onígun mẹ́ta yìí nípa lílo ẹ̀rọ ìyípo worktable, ẹ̀rọ ìyípo frame àti ẹ̀rọ ìṣàkóso iná mànàmáná.
● àwọn tábìlì iṣẹ́ méjì lórí àpótí ìdúró kan, àwọn òṣìṣẹ́ kan máa ń kó ẹrù iṣẹ́ jáde ní ẹ̀gbẹ́ kan, wọ́n á ṣiṣẹ́ dáadáa, wọ́n á sì mú kí àyè pọ̀ sí i.
● A le ṣakoso iṣipopada ipo naa ni kiakia nipasẹ bọtini ibẹrẹ ati iduro.
● A le ṣe àtúnṣe sí àwọn irú robot mìíràn bíi Fanuc, ABB, KUKA, Yaskawa. (Àwọn oníbàárà gbọ́dọ̀ fúnni ní àwòrán mọ́tò, lẹ́yìn náà a ó fi ihò ìfisílẹ̀ sílẹ̀ ní ìbámu pẹ̀lú àwòrán mọ́tò náà)
Awọn eto iṣẹ fihan bi isalẹ:

ÀwọnJHYẸ̀rọ Rotary Positioner 3-Axis jẹ́ ẹ̀rọ roboti onínáwó tí ó ní ìfisílé kíákíá, ó ń ṣiṣẹ́ dáadáa, ó sì ní àwòrán mímọ́ tónítóní, tó sì lẹ́wà. Ó ń ṣe àtìlẹ́yìn fún yíyípo petele, títẹ̀sí igun púpọ̀, àti yíyípo 360-degree, èyí tí ó mú kí ó yẹ fún ọ̀pọ̀lọpọ̀ ohun èlò.
Àwọn ẹ̀yà ara
Ibiti o gbooro ti Awọn ohun elo
Wuxi ló ṣe éJHYẸ̀rọ ìṣọ̀kan robot alurinmorin, ẹ̀rọ ìdúró alurinmorin yìí lè ṣe onírúurú iṣẹ́ ìṣọ̀kan ọkọ̀ ayọ́kẹ́lẹ́ kékeré àti àárín. Iṣẹ́ náà lè yí ±360° padà láìfọwọ́sí, èyí tí yóò mú kí fìtílà alurinmorin náà dúró dáadáa, kí ó sì ṣeé ṣe fún àwọn alurinmorin tó tọ́, tó tẹ̀, àti tó ní arc.
Iyipada Yiyara ati Ṣiṣe giga
Férémù positioner náà ní àwọn ìsopọ̀ ìyípadà kíákíá ti ohun èlò ìṣedéédé, èyí tí ó ń jẹ́ kí ó yára ṣọ̀kan pẹ̀lú àwọn ohun èlò ìfọwọ́sowọ́pọ̀, pneumatic, àti electro-pneumatic.
Ìṣètò Ẹ̀yà Kan pẹ̀lú Ìlànà Gíga
Ilé ìdúró onípele mẹ́ta náà ni a fi ṣe àkójọpọ̀, ó ní agbára gíga, ìyípadà díẹ̀, àti ìdúró pípé fún ìgbà pípẹ́.
Ibamu to lagbara ati imugboroosi
GbogboJHYEto ipo iyipo 3-axis n pese ibamu to dara julọ fun alurinmorin awọn ọja oriṣiriṣi ati pe o funni ni agbara to lagbara fun imugboroosi adaṣiṣẹ.
Rọrun Rirọpo Gbogbogbo
Apá ìyípo náà—tí ó ní mọ́tò servo àti ètò ìdínkù RV—ni a lè rọ́pò gẹ́gẹ́ bí ẹ̀rọ pípé láti bá àwọn ohun èlò ìsopọ̀ tó yàtọ̀ síra mu.
Itọju ti o rọrun ati imugboroosi ti o lagbara
A pese awọn ibudo kikun epo ati fifa omi kuro fun itọju ti o rọrun ni ọjọ iwaju.
Imudarasi Lilo Iṣẹ-ṣiṣe Pẹlu Iṣiṣẹ Onisẹ Kanṣoṣo
Àwọn ibùdó ìfọwọ́sowọ́pọ̀ náà ń ṣiṣẹ́ ní ìyípo àyípadà aládàáṣe, èyí tí ó ń jẹ́ kí gbígbé/ṣíṣàn ẹrù àti ìfọwọ́sowọ́pọ̀ máa tẹ̀síwájú ní àkókò kan náà. Olùṣiṣẹ́ kan ṣoṣo ni a nílò ní ibi iṣẹ́ kan ṣoṣo, èyí tí ó ń mú kí iṣẹ́ náà sunwọ̀n síi gidigidi.
Àwọn àǹfààní
- A ti pese ẹrọ idinku servo motor ati RV ninu ẹrọ iyipo iyipo mẹta-axis
(1) Ipese ipo ti o ga julọ, iyara yiyi iyara, ati igbesi aye iṣẹ pipẹ.
(2) A le yipada pẹpẹ iyipo naa laisi wahala lati ba awọn aini alurinmorin oriṣiriṣi mu.
- Iṣẹ́ tó rọrùn láti lò àti tó muná dóko
ÀwọnJHYẸ̀rọ ìyípadà onípele mẹ́ta (3-Axis Rotary Positioner) wá pẹ̀lú àwọn àáké mẹ́ta tí a fi agbára gbé, èyí tí ó fún ni láàyè láti ṣe ètò ní kíkún ti igun ìyípo onípele kọ̀ọ̀kan, iyàrá, iye ìyípo, àti iṣẹ́ ìsopọ̀pọ̀ tí a ṣe déédéé.
Nígbà tí robot ìfọwọ́sowọ́pọ̀ ń ṣiṣẹ́ lórí ẹ̀gbẹ́ A ti positioner, a lè lo ẹ̀gbẹ́ B fún gbígbé àti ṣíṣí àwọn ohun èlò iṣẹ́. Èyí ń jẹ́ kí robot náà ṣiṣẹ́ ní agbára kíkún láìsí àkókò ìdádúró tí ó ní í ṣe pẹ̀lú ààbò nígbà tí a bá ń gbé àti ṣíṣí àwọn ohun èlò náà, èyí sì ń mú kí iṣẹ́ rẹ̀ pọ̀ sí i.